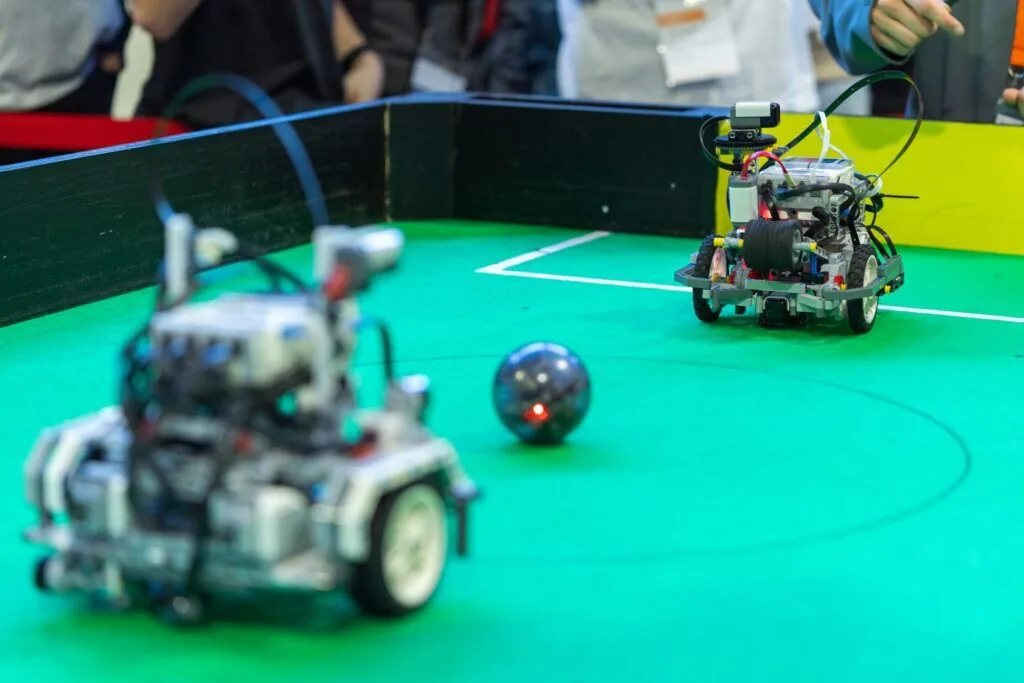
ربات فوتبالیست با تکیه بر حسگرها، دوربین و الگوریتمهای تصمیمگیر، برای تقلید مهارتهای یک بازیکن فوتبال طراحی میشود. این ربات با ترکیب حوزههای مکانیک، الکترونیک، برنامهنویسی، هوش مصنوعی و پردازش تصویر، موقعیت توپ را پیدا کرده، جهت و سرعت حرکت را تخمین میزند و برای شوت یا پاس تصمیمگیری میکند.
چرخه عملکرد ربات شامل بینایی ماشین، هوش مصنوعی، سیستم حرکتی و واحد کنترل مرکزی است. فرآیند ساخت آن نیز در ۶ مرحله شامل طراحی ساختار مکانیکی، انتخاب قطعات الکترونیکی، برنامهنویسی با پایتون و C++، پیادهسازی سیستم تشخیص توپ، طراحی مکانیزم شوت و در نهایت آزمایش و بهینهسازی انجام میشود.